Ajouter à mes favoris
Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais
cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Bref aperçu des applications des produits maritimes de type « joystick »
{{{sourceTextContent.subTitle}}}
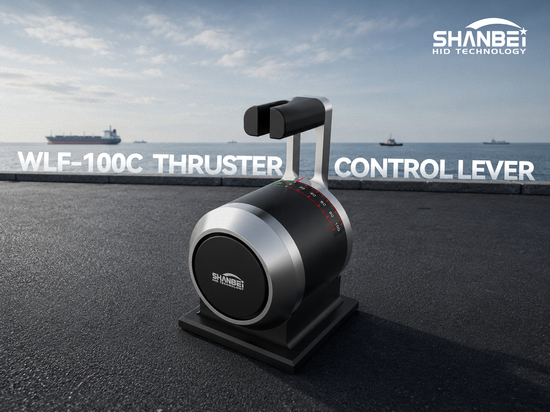
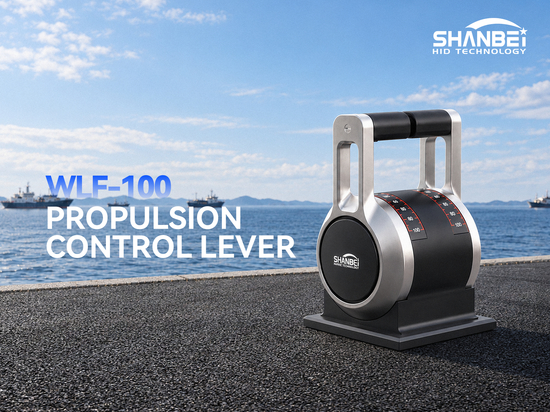
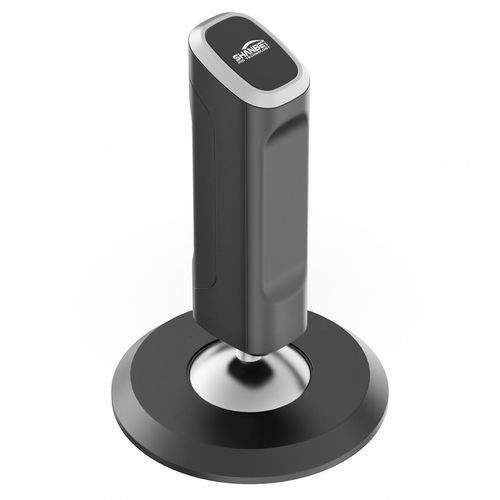
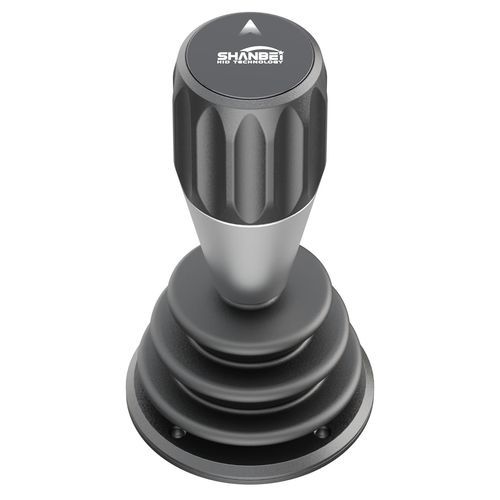
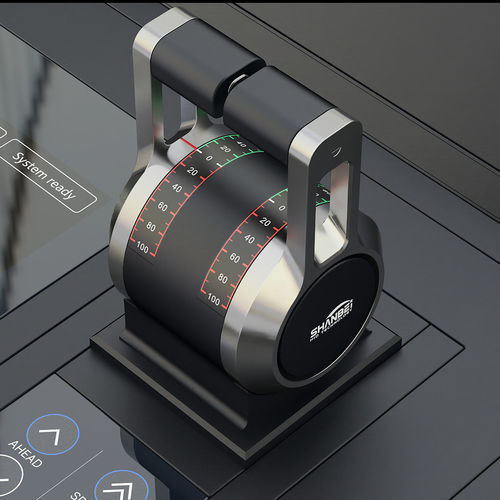
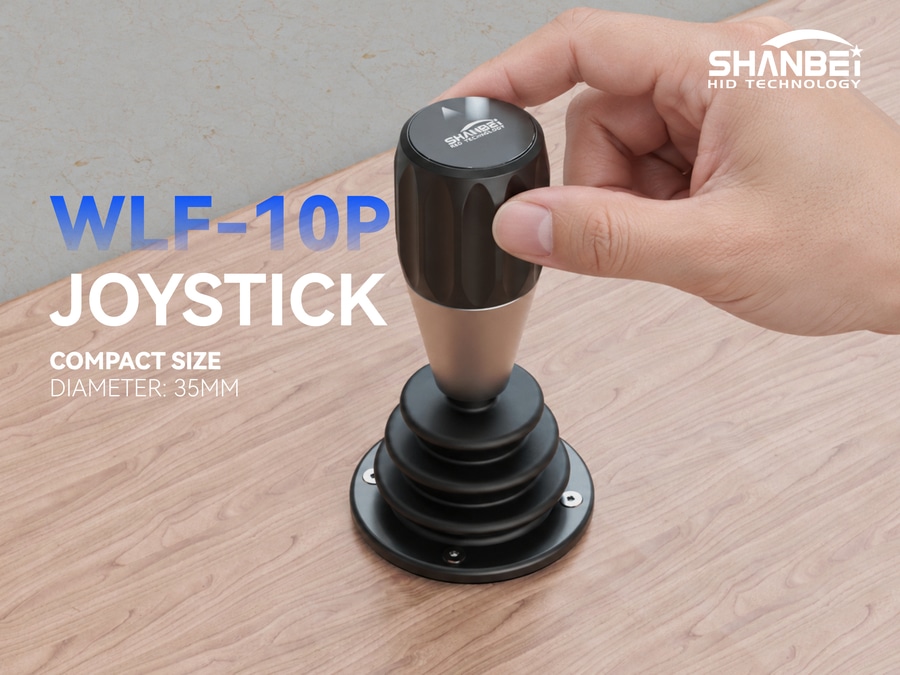
Les joysticks maritimes sont des dispositifs de commande qui convertissent les commandes de mouvement en signaux électriques. Grâce à la répartition de la poussée par les propulseurs, ils permettent les manœuvres d'accostage et d'échappement, le maintien en position dynamique (DP) et le contrôle de plusieurs propulseurs, facilitant ainsi les manœuvres à basse vitesse.
{{{sourceTextContent.description}}}
I. Positionnement du produit : un joystick marin est un périphérique de commande, et non un système de commande par joystick complet. Il convertit les commandes de tangage, de roulis et de lacet en signaux électriques, tandis que le contrôleur de niveau supérieur se charge de la répartition de la poussée et de la coordination des actionneurs. Il ne commande pas directement les propulseurs ; sa sortie analogique doit être traitée par un automate programmable (PLC), un circuit de conditionnement de signal ou un contrôleur dédié avant de commander le moteur principal, le gouvernail, les propulseurs latéraux et les propulseurs azimutaux.
II. Place dans l’architecture du système : il se situe au niveau de la couche d’entrée des commandes et émet des commandes selon trois degrés de liberté : la longueur, la roulis et le lacet. Le contrôleur découple les signaux et répartit la poussée avant d’actionner les actionneurs. La précision de sortie du potentiomètre est d’environ 1 % ; il fonctionne en 24 VCC, est étanche à la poussière et protégé contre les jets d’eau, ce qui le rend adapté aux environnements de la passerelle et de la salle des machines (ECR). Le cran de position neutre est distinct, et l’amortissement de chaque axe est réglable indépendamment.
III. Applications typiques : postes de commande à distance ; accostage/désaccostage et manœuvres à basse vitesse, permettant la translation latérale, les virages sur pivot et la marche en crabe ; mode DP manuel pour un positionnement précis lors de la pose de câbles, du forage et de l’installation d’éoliennes en mer ; commande coordonnée de plusieurs propulseurs sur les navires de construction ; simulateurs et formation pour reproduire les sensations d’un navire réel.
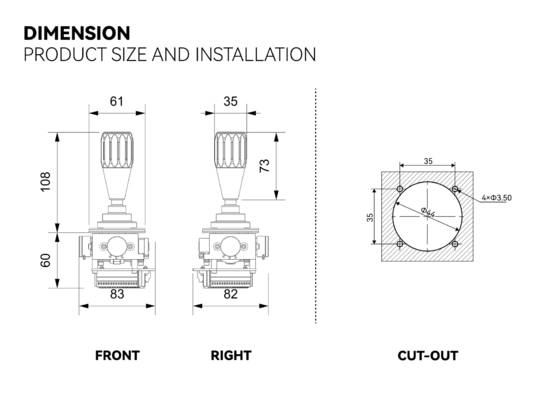
IV. Intégration et fonctionnement : Montage sur panneau ou console ; sortie analogique par potentiomètre, extensible avec des interfaces CAN et 4–20 mA. Le changement de mode doit être verrouillé, et le levier de commande principal doit être au point mort. L’état manuel/automatique de chaque axe doit être clairement indiqué ; lors du passage en mode DP, la prise de contrôle doit s’effectuer axe par axe. Chaque poste de commande doit disposer d’un arrêt d’urgence indépendant. Ce système est principalement utilisé pour l’assistance à basse vitesse dans les ports, sur les quais et dans les eaux étroites, et ne remplace pas la télécommande du moteur principal en pleine mer.
V. Intérêt pratique : il fournit des commandes de mouvement sous forme matérielle, le système de niveau supérieur se chargeant de traduire l’intention en action. Il réduit la difficulté des manœuvres d’accostage/d’échappement et de la coordination entre plusieurs propulseurs, et constitue un nœud fiable d’interface homme-machine (IHM) dans les projets d’automatisation des navires, de substitution des composants étrangers et de maîtrise des coûts.

 Site web :
Ningbo Shanbei Technology Co.,Ltd